結論
ラベルフィーダーを実装機に載せた後、よく2つの問題が発生します。1つは空送りで、実装機のノズルが来てもラベルを取れない。もう1つは送り不足で、ラベル位置がずれ、ノズルがずれて取ってしまう。これらの問題の多くは設備の故障ではなく、供給位置・供給速度・供給ディレイの3つのパラメータが実装機のピックアップタクトと合っていないことが原因です。
3つのパラメータがそれぞれ担う範囲
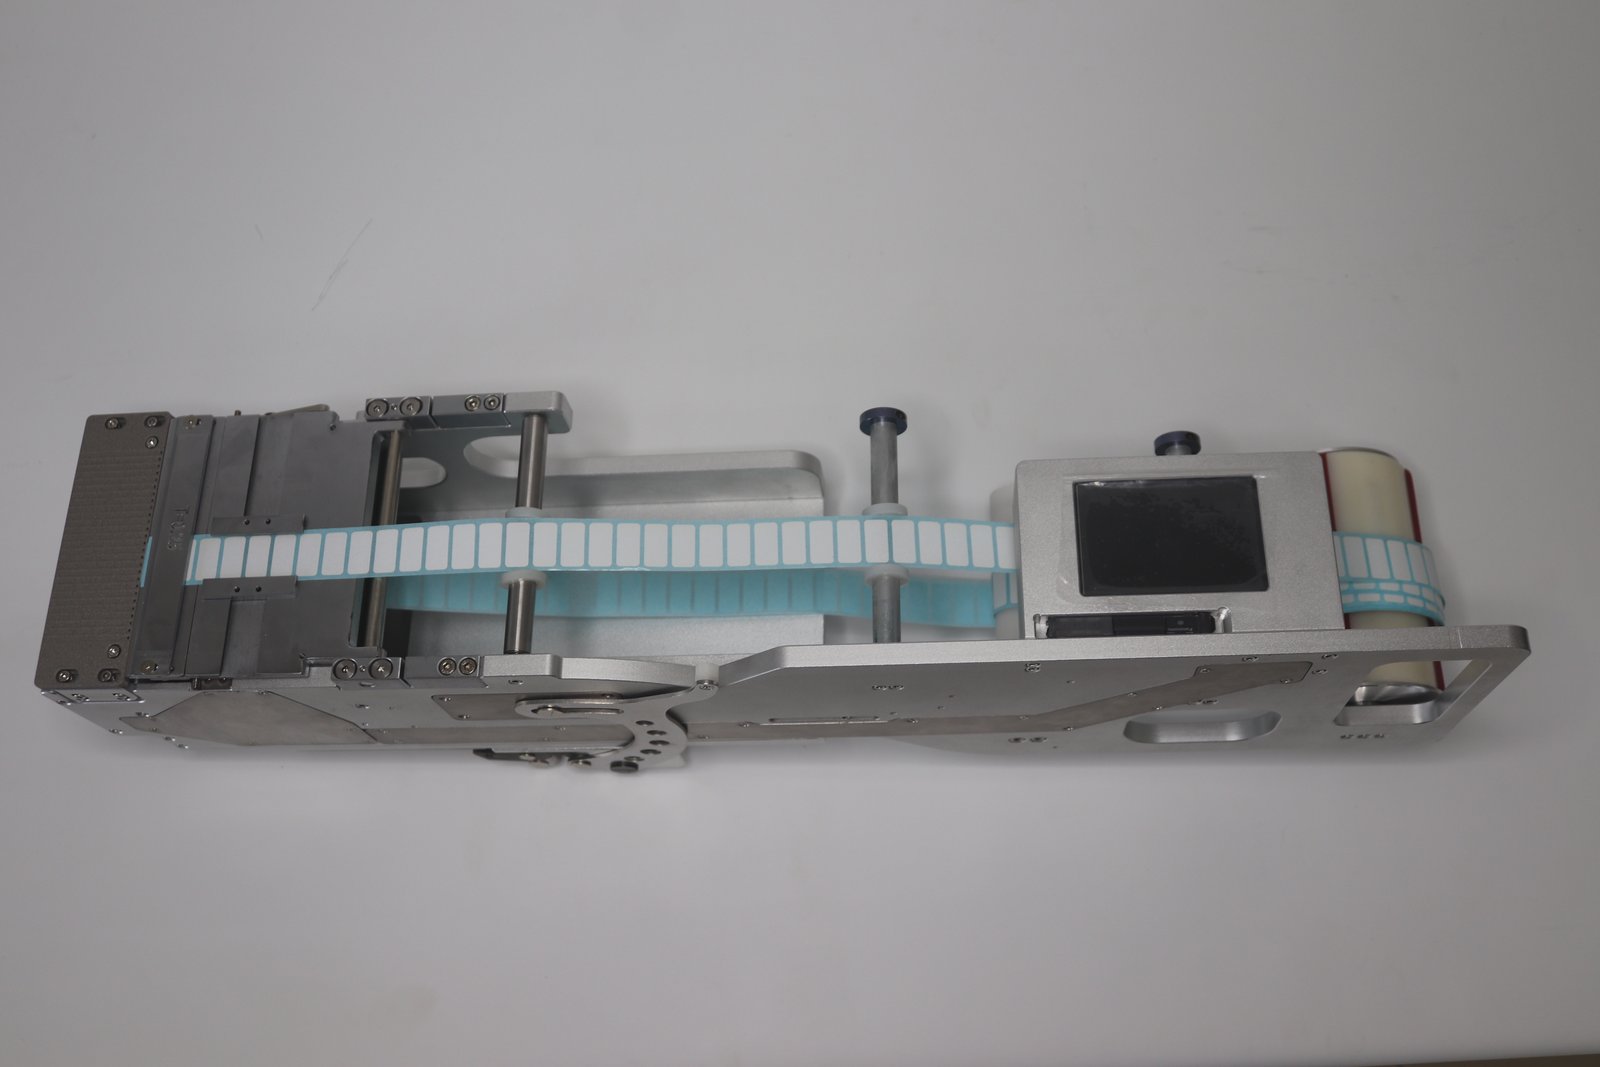
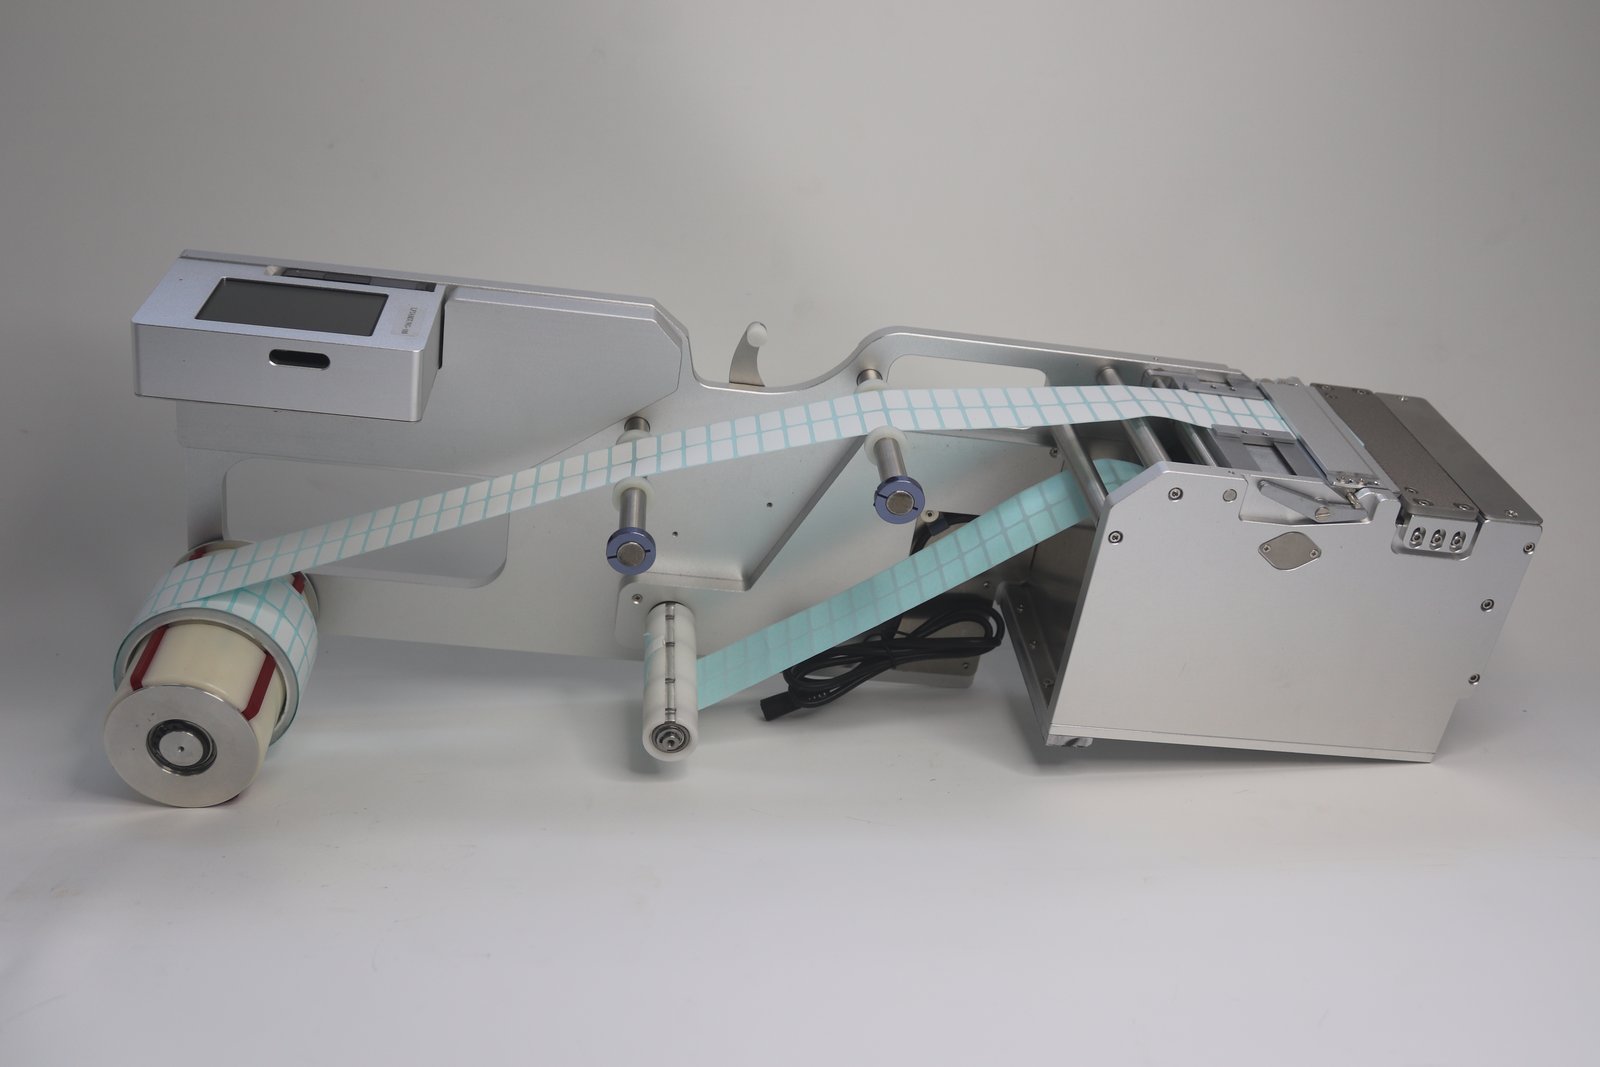
BestFeeder ラベルフィーダー LFSID-100 を例にすると、供給速度は 1–100 の間で調整可能で、残り2つのパラメータはラベルの大きさに応じて設定します:
- 供給位置:送り距離を管理し、ラベルの大きさに応じて調整。ラベルが上に反ったり送りすぎたりする場合は供給位置が大きすぎる。ラベルが送り不足の場合は供給位置を増やせる;
- 供給速度:ラベルの剥離が完了する前提で、速度を上げ下げしたら供給位置もそれに合わせて微調整する。実装速度を追求しない場合、説明書では 30–50 に設定して供給を安定させることを推奨;
- 供給ディレイ:1つ送った後、次の送りまで間隔を置く。単位は 0.1s。ロボットのピックアップが遅い、送り速度が速い場合にディレイを設定できる。
供給位置と供給速度は連動関係にあり、片方を変えたらもう片方も微調整が必要です。これが多くの人が調整後にかえってずれる原因です。
誰が送りを管理するか:2つの連動方式
- 実装機が送りを制御:画面で「送料信号選択」を「用」に設定し、実装機から緑色の線でフィーダーに 0V 信号を送り、フィーダーが送標する。この方式では送りリズムが実装機に従い、タクトが固定された量産に適する;
- フィーダー自動送り:画面で「送料信号選択」を「不用」に設定し、フィーダーは料台にラベルがない時に自動で送標する。実装機のピックアップリズムが不固定の場合、または実装機が送り信号を提供しない場合に適する。
実装機がフィーダーから有標信号を必要とする場合、「有料信号選択」を「用」に設定し、フィーダーにラベルがある時に黄色の線で実装機に 0V 信号を送る。
空送りと送り不足の排查順序
- まずファイバー検出を確認。ファイバーの動作設定値は無料状態より 200 大きくする。設定値が感知値より大きく且つ点灯している場合、有料と判定。この値が適切でないと、フィーダーが有料と誤判定して空送りする;
- 次に供給位置を確認。ラベルがピックアップ位置に届かない場合は増やし、ラベルが反る場合は減らす;
- 最後に供給ディレイを確認。実装機のピックアップが遅く送標が速い場合、ディレイがないとラベルが早く送り出される。
ファイバーの定標方法
説明書の方法は:動作設定値を無料状態の感知値より 200 大きく調整する。ファイバーの動作設定値が感知値より大きく且つ点灯している場合、有料検出と判定;設定値が感知値より小さい場合、無料と判定。大きくする・小さくするにはそれぞれ対応するボタンがある。
ラベルの透光率が異なると、同じ設定値が通用するとは限らない。材料交換後は再確認を推奨。
多列供給時のタクト
同じ列で複数列のピックアップを行う場合、1回の送りで複数のピックアップ位置を同時に満たす必要がある。列数はラベル幅に関連し、ラベルが狭いほど多くの列を並べられる。多列タイプの剥標刀とファイバー検出路数は列に応じて配置され、送りステップは実際の料盤配置に応じて確認が必要。そうしないと、一部の列は送り到位し、一部の列はずれることがある。
ライン切替時にまず確認する項目
- 料輪の仕様と取り付け:擋圈限位、導向限寬塊、壓片高度を新材料に合わせて調整;
- ファイバー設定値:材料交換後に再確認;
- 3つの供給パラメータ:位置・速度・ディレイをラベルの大きさに応じて再設定;
- 連動信号:送料信号と有料信号の設定が前批次のパラメータに上書きされていないことを確認。
仕様を報告する際に含める項目
ラベル幅と長さ、単板使用量と列数、実装機の型番と機種シリーズ、既存フィーダーの動作モード、実装機信号で送りを制御する必要があるかどうか。
延伸阅读:ラベルフィーダー、プッシュ式と後退式剥離の選び方。