
結論
ラベルフィーダの前提は、製品が基板実装機に入ることだ。プラスチック筐体、金属部品、成形モジュールは基板実装機に入れられず、こうした製品へのラベル貼りは別の方法に頼るしかない。このモジュールメーカーが使っているのは LM402 多ヘッドビジョンラベリングマシンだ。製品がコンベアから流れてくると、カメラが位置を探し、実装ヘッドがラベルを取り押し付ける。位置はビジョンで決まり、治具には頼らない。
生産ラインと従来のラベリング方式
この工場は電源と通信モジュールを製造しており、製品形態は一定しない。ポッティング後のプラスチック筐体、プレス成形された金属シールドカバー、コネクタ付きの半製品などがある。ラベルは筐体表面にあり、数ミリの二次元コードから五十ミリの銘板までさまざまだ。
従来の方法は手貼りと治具による位置決めだった。筐体ごとに位置決め治具を一組作り、製品を入れ、ラベルを治具の縁に沿って貼る。品種が増えると治具が壁のように積み上がる。新しいサンプルが出ても治具が間に合わず、まずは目視で手貼りし、位置は運任せだった。
選定:なぜ LM402 なのか
LM402 は多ヘッドビジョンラベリングマシンで、本体 950 × 950 × 1200 mm、ワーク範囲 1×1 から 50×50 mm で、この工場の最大銘板をちょうどカバーする。
その位置決め方式がこの事例の鍵だ。6 台のカメラが分担し、1 台が製品基準を見て、4 台が小物を見て、1 台が大物を見る。XY はサーボ、Z 軸はステッピングで動く。製品は正確に合わせて置く必要がなく、カメラが基準点を見つけた後、実装座標がそれに追従して補正される。これにより治具は「位置決めの要」から「置くだけの役割」に後退した。
供給側には三組のレーンが選べる。100 mm レーン 1 本、60 mm レーン 3 本、または 32 mm レーン 4 本だ。この工場は 60 mm レーン 3 本を選んだ。よく使う 3 種類のラベル幅がすべて 60 mm 以内に収まるため、段取り替えは巻材を替えるだけで済む。
立ち上げと調整
調整は二段階に分かれる。まずカメラに製品を認識させ、次に実装ヘッドを正確に置かせる。
カメラの段階では基準特徴を設定する。プラスチック筐体は多くが金型部品で、角がはっきりしているため、外輪郭を基準にすれば十分だ。金属シールドカバーは表面が反射し、輪郭をそのまま取るとずれるため、二つの位置決め穴の相対関係を基準にするよう変更した。この工程が終われば、製品のステーション上での配置角度のずれを補正できる。
実装の段階で調整するのは圧力と高さだ。Z 軸はステッピングで、押し込む距離は製品表面の材質に応じて設定する。プラスチック筐体は少し押し込んでラベルを確実に貼り、金属部品は押し込みすぎると変形する。ラベルがフィルム系の場合は、取り出しと押し付けの間に少し時間を置き、ラベルを台紙から分離させる。
調整ではオプションのコード読み取り機能も使った。カメラが製品上のバーコードを読み、指定形式でラベル内容と製品を紐付け、MES にアップロードする。この工場にとってこの工程の意味は、トレーサビリティの連鎖が閉じ、誤った材料の貼り付けを検出できることだ。
立ち上げ後の変化
治具は「製品ごとに一組」から汎用の配置治具に変わった。新しいサンプルは治具を待たず、基準を一度調整すれば試作できる。手貼り工程はなくなり、位置の一致性はビジョンで判定される。
この工場はその後、よく使う 3 種類のラベルをすべてレーンに入れ、段取り替えはプログラム変更と巻材交換で済み、設備の分解組立は不要になった。具体的なタクトと良率は顧客の集計によるため、本文では引用しない。
よくある質問
製品サイズが 50×50 mm を超える場合は? LM402 のワーク範囲は 1×1 から 50×50 mm、実装エリアは X 100 mm × Y 500 mm、ストロークは必要に応じてカスタマイズ可能で、範囲を超える場合は非標準方案で評価する。
ビジョン位置決めには製品にマークが必要ですか? 専用のマークは不要で、製品自体の外輪郭や位置決め穴を基準にすればよい。反射材質は取点方式を個別に確認する必要がある。
MES と連携できますか? コード読み取りとアップロードはオプション機能で、必要なバーコード形式に応じて設定する。
製品形態とラベル仕様に応じた評価が必要な場合は、直接お問い合わせください:潘興隆(Kenny Pan)・営業マネージャー・電話/WeChat +86 134 2139 1163・Sales@baxida-tech.com
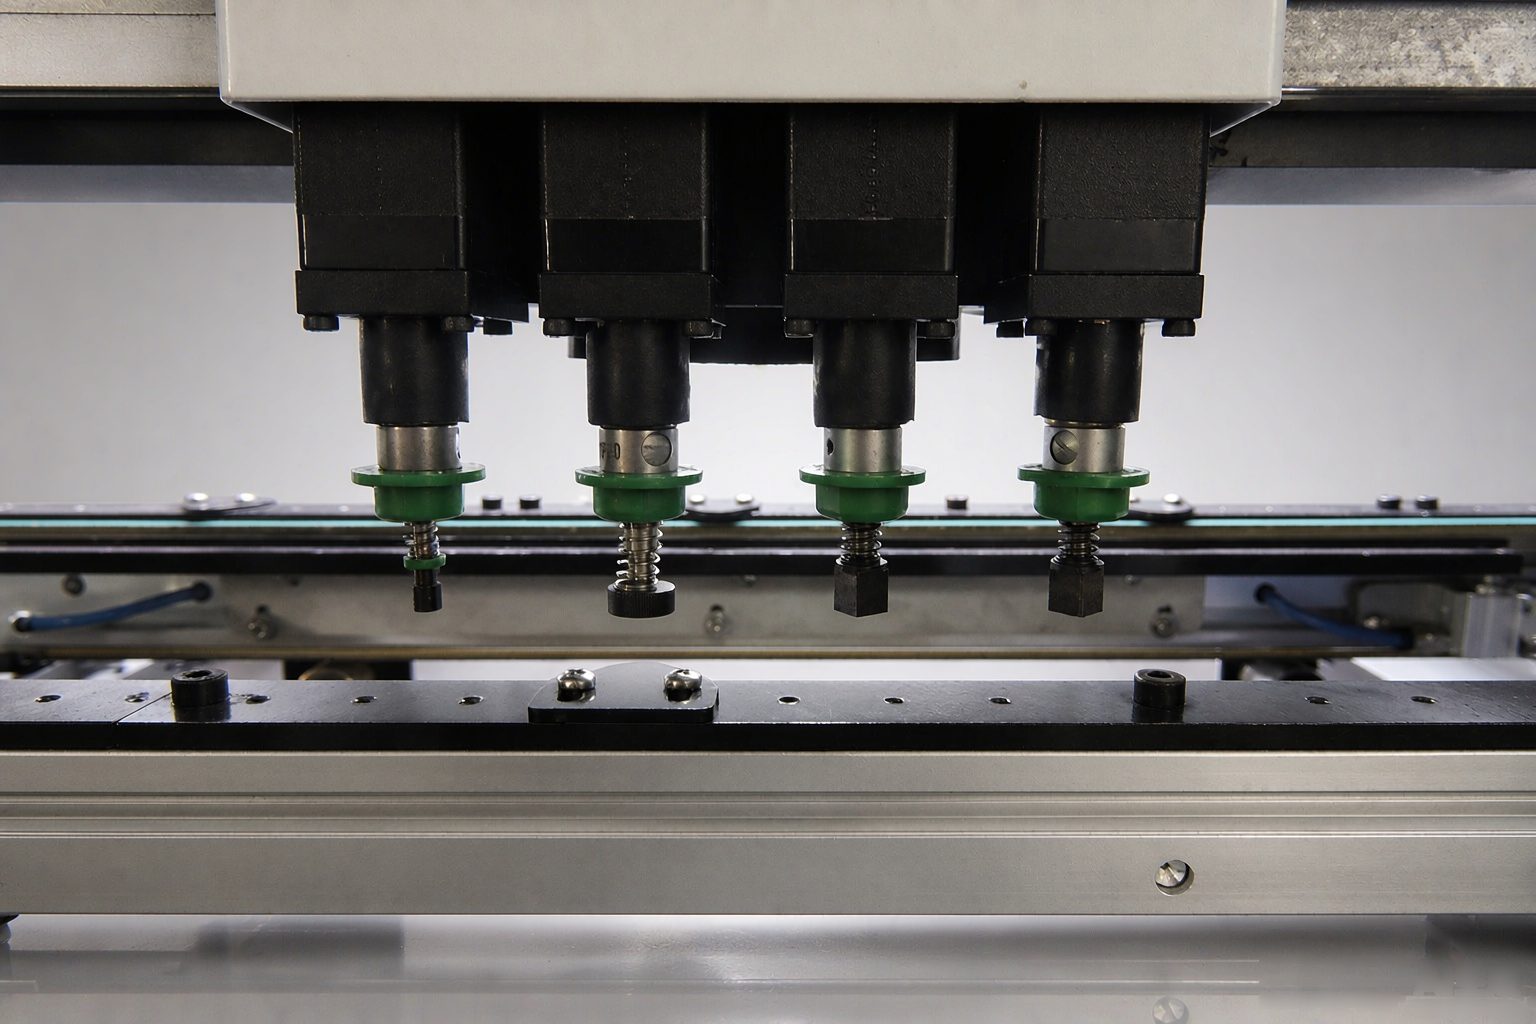
工場実写:ビジョンラベリングマシンの投入部とカメラ部分
本文は同種生産ラインの典型的な構成に基づいて整理したもので、具体的なパラメータと構成は実際の入荷品と機種による。