
Conclusión
La diferencia entre el feeder de piezas planas y el feeder de rollo no está en el mecanismo de alimentación, sino en que cada pieza debe completar una cadena de acciones completa: entra la señal de cambio de pieza, la cabeza de material se envía a la mesa, se pela la película superior, la boquilla succiona la pieza, la mesa la sujeta, se alimenta en dos etapas y se emite la señal de alimentación OK. Si cualquier segmento de esta cadena no coincide en tiempo, el resultado es que no se recoge la pieza o llegan dos a la vez.
Los nombres de parámetros y criterios de valor citados a continuación provienen del manual incluido con el feeder de piezas planas BestFeeder. La línea de piezas planas tiene tres modelos: PLF-100, PLF-200 y PLF-300; el ancho de pelado y la profundidad del almacén varían según el modelo, mientras que los elementos de parámetros y la lógica de la pantalla táctil son los mismos. Los valores concretos se rigen por el manual incluido y la hoja de configuración de fábrica.
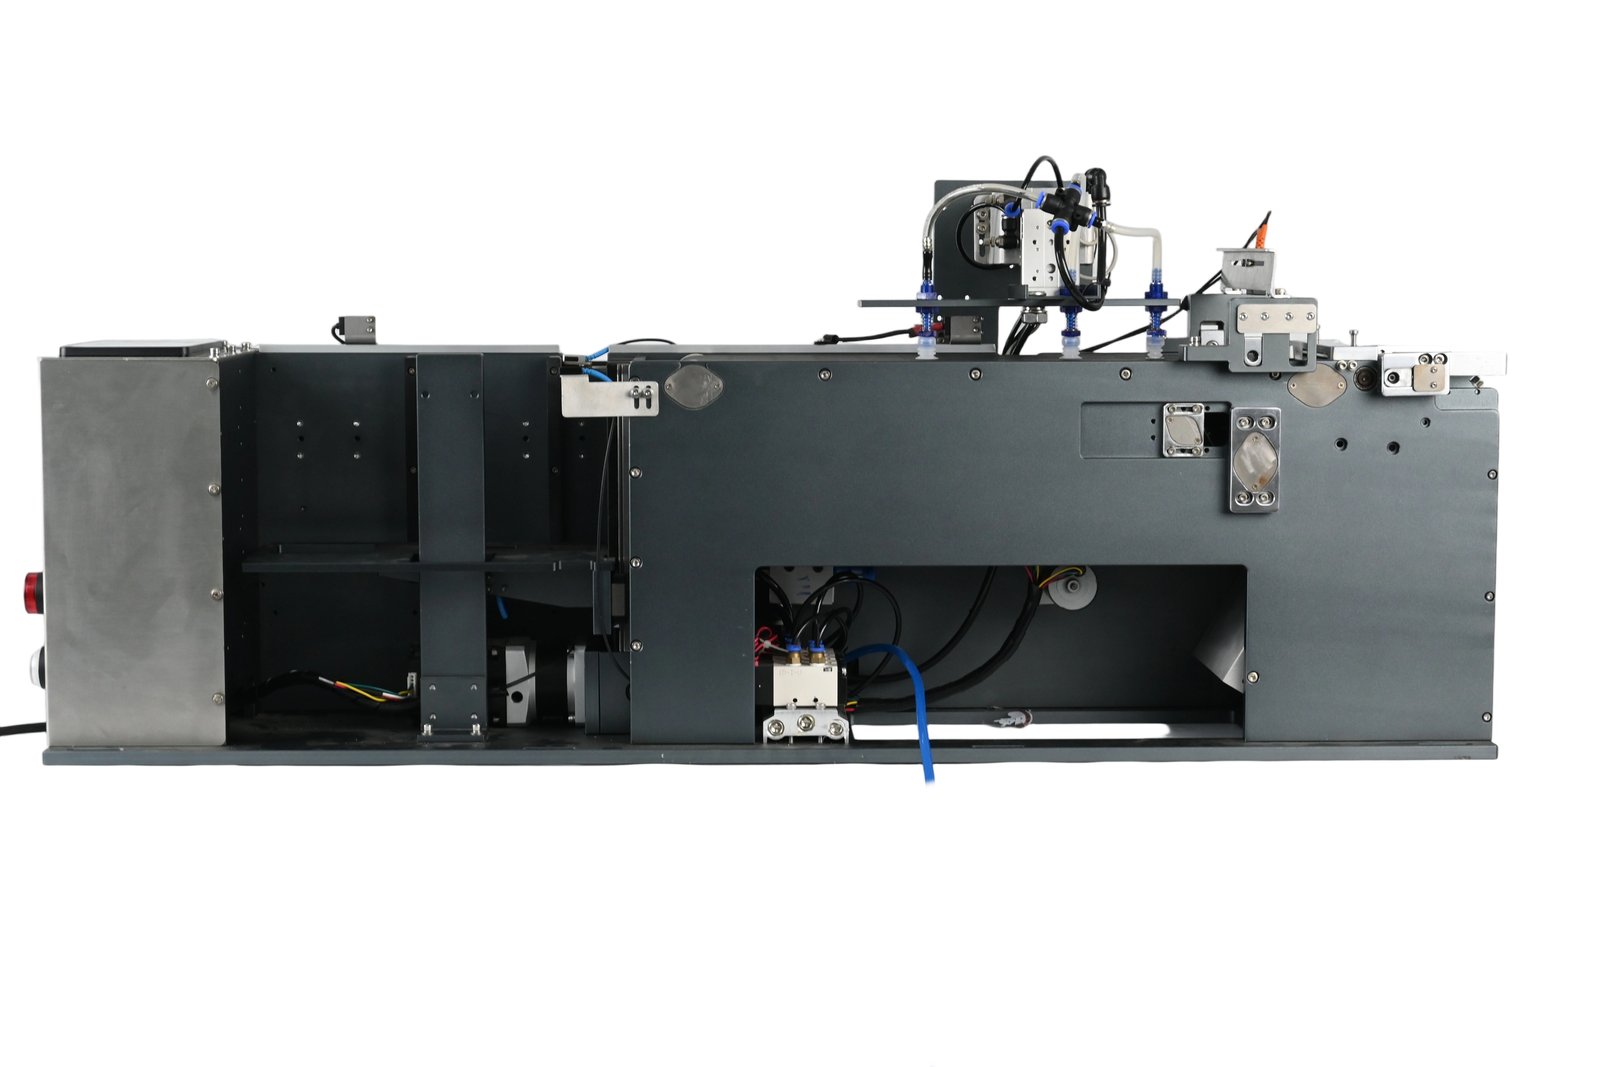
Figura: Cuerpo del alimentador de piezas planas (fotografía interna de fábrica)
I. Primero identifique en qué segmento se rompe la cadena de acciones
- Homing: Cada motor vuelve a su origen. Debe ejecutarse una vez al encender por primera vez; tras un corte de energía y rearranque también se recomienda hacer homing primero, de lo contrario el punto cero de la plataforma elevadora y del mecanismo de alimentación no se establece.
- Automático / Manual / Pausa: Automático es el flujo de producción; Manual se usa para cargar material y probar el accionamiento de cilindros; Pausa solo interrumpe la siguiente acción, sin salir del flujo.
- Contador de producción y UPH: Alimentar una fila marca 1; mantener pulsado para poner a cero; UPH es el conteo por hora, usado para determinar si la velocidad está configurada de forma demasiado conservadora.
En qué segmento se rompe la cadena de acciones se puede identificar accionando manualmente segmento por segmento en modo Manual: si succiona pero no alimenta, el problema está en el segmento de alimentación; si alimenta pero no succiona, el problema está en el segmento de succión y pelado.
II. Pelado: para material sin película, cambie el botón primero
Algunas piezas planas entrantes traen una capa de película superior, otras no. El botón de estado «Sin pelar» en pantalla se puede seleccionar manualmente: si el material no tiene película, actívelo como ya pelado y la siguiente acción no ejecutará el pelado. El interruptor «Pelado» en la pantalla de configuración determina si la función de pelado está habilitada.
El pelado se controla mediante cuatro grupos de parámetros de tiempo: tiempo de descenso del cilindro de succión de película superior, retardo de vacío OK de succión de película superior, tiempo y número de sacudidas de succión de película, y tiempo de soplado de expulsión de película y tiempo de succión posterior a la expulsión. Si la película no se sujeta, primero verifique si el retardo de vacío OK es suficiente; para material con bordes de película bien adheridos, si el número de sacudidas es demasiado bajo, el pelado no será limpio y los bordes sobrantes de película entrarán a la mesa junto con la pieza.
III. Succión y colocación: tres retardos determinan si se recoge o no
El segmento de succión de piezas planas tiene cuatro parámetros: tiempo de descenso de succión de pieza, retardo de vacío OK de succión de pieza, tiempo y número de sacudidas de succión de pieza, y tiempo de colocación de pieza.
El que se ajusta habitualmente en campo es el retardo de vacío OK. Si es demasiado corto, se determina que la pieza está succionada antes de que se establezca el vacío y se cae al elevarse; si es demasiado largo, el ciclo se ralentiza y la mesa no recibe la pieza a tiempo. El tiempo de colocación determina cuánto tiempo se detiene el cilindro antes de liberar el aire; si es insuficiente, la pieza se suelta aún en la carrera de descenso y la posición de caída se desvía.
La detección de vacío de succión de pieza y la detección de vacío de succión de película superior en la pantalla de configuración son para alarmas y deben estar activadas durante la producción normal. Al solucionar problemas, se pueden desactivar temporalmente para distinguir entre vacío no establecido y falsa alarma de detección; una vez localizado el problema, deben reactivarse.
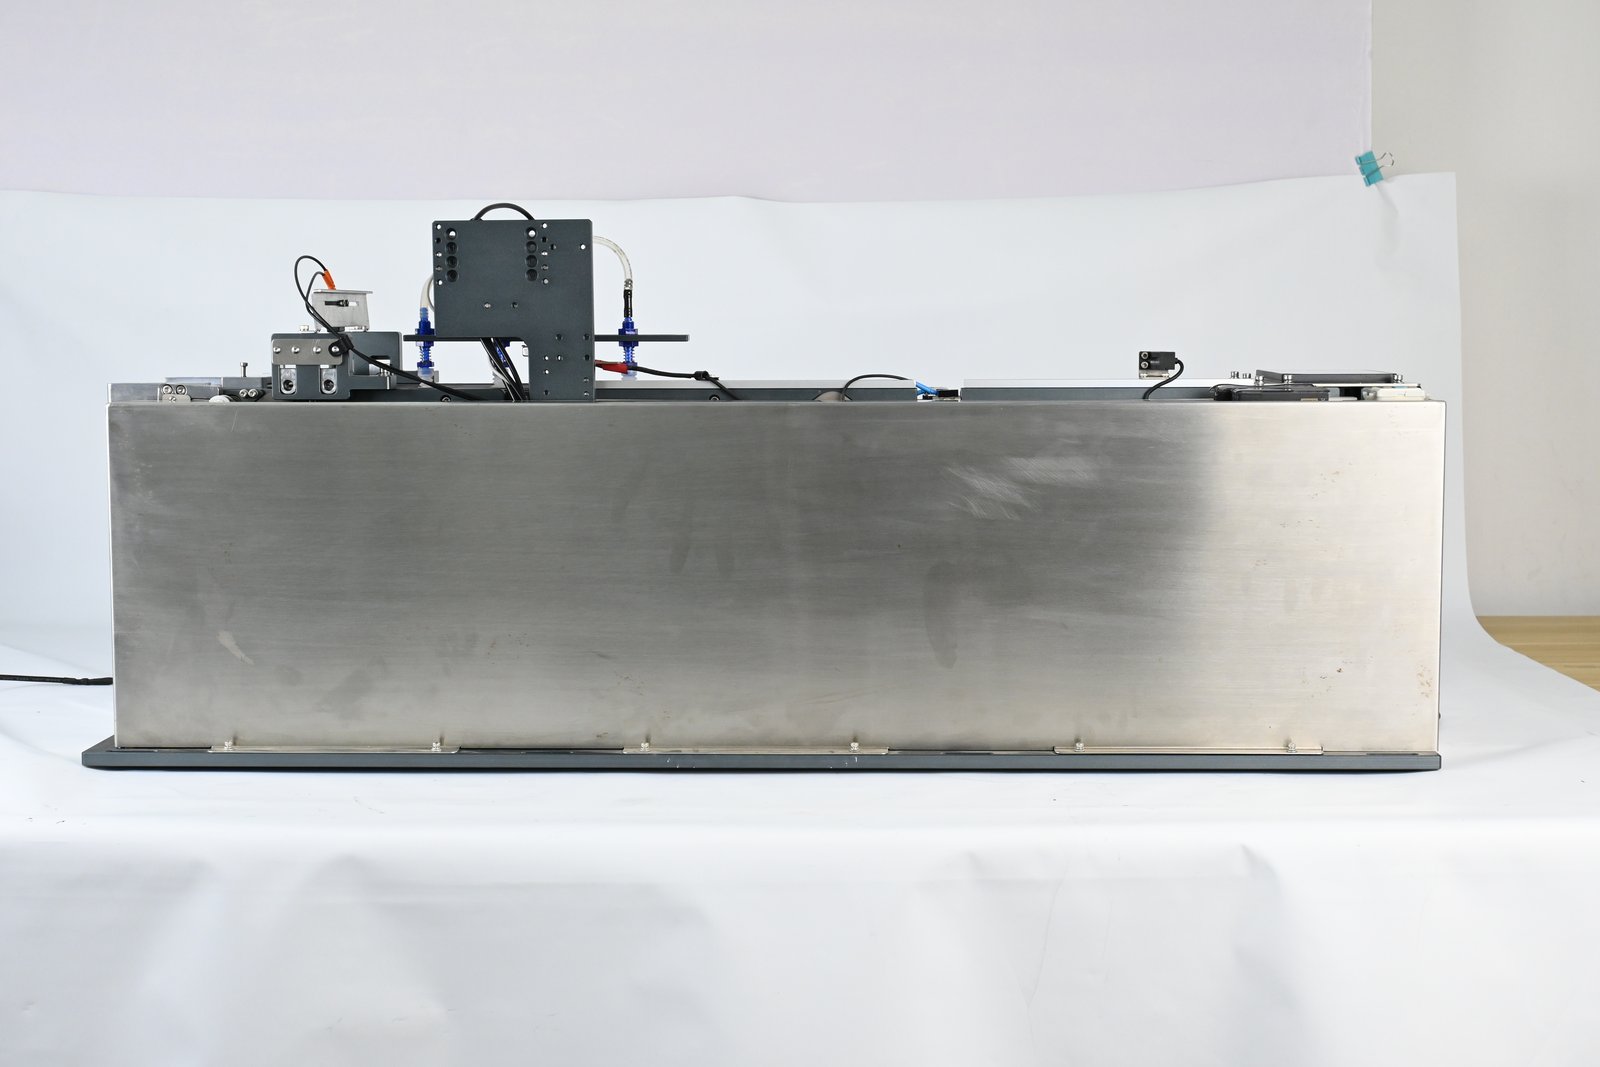
Figura: Estructura del otro lado del alimentador de piezas planas (fotografía interna de fábrica)
IV. La longitud de alimentación se divide en dos etapas y las alarmas de tiempo de espera también se configuran por separado
| Parámetro | Posición correspondiente |
|---|---|
| Longitud de alimentación de cabeza de material | Distancia desde el sensor de cambio de pieza hasta la sujeción del cilindro de la mesa |
| Longitud de primera etapa de alimentación | Distancia que recorre la pieza hasta la posición de fibra óptica |
| Longitud de segunda etapa de alimentación | Distancia que recorre la pieza después de ser detectada por la fibra óptica |
La aceleración y desaceleración también se pueden configurar por separado. La primera etapa lleva la pieza desde reposo hasta la velocidad objetivo; la segunda etapa es de posicionamiento fino en distancia corta. Si la aceleración/desaceleración de la segunda etapa es demasiado alta, la pieza tiende a pasarse de la posición de fibra óptica, manifestándose como alimentación excesiva.
Las alarmas de tiempo de espera también son dos líneas separadas: el retardo de alarma de tiempo de espera de alimentación de cabeza de material corresponde a que la señal de cambio de pieza no se detecta dentro de ese tiempo; el retardo de alarma de tiempo de espera de primera etapa de alimentación corresponde a que la mesa ya sujetó el material pero la fibra óptica de material no detecta la pieza dentro de ese tiempo. La alarma indica cuál es el segmento que se rompió.
Otros tres retardos están relacionados con la señal: retardo de detección de material con pieza en alimentación, que indica que después de alimentar se espera este retardo para emitir la señal OK; retardo de detección de material sin pieza en alimentación, que indica que sin material se espera este retardo para alimentar la siguiente fila; retardo de desconexión de alimentación OK, que indica que después de quedarse sin material se espera este retardo para desconectar la señal OK. Si estos tres valores son demasiado grandes, la máquina de montaje percibirá que el feeder responde lento; si son demasiado pequeños, el parpadeo de la señal hará que la máquina solicite material repetidamente.
V. Plataforma elevadora: primero homing, luego el paso
La plataforma elevadora se encarga de elevar las piezas del almacén nivel a nivel; los parámetros se dividen en cuatro grupos: velocidad manual, velocidad automática, velocidad de elevación inicial y paso de elevación inicial, paso de elevación y conteo de elevación cíclica. Después del homing, esa elevación usa la velocidad y el paso iniciales; posteriormente se usa el paso de elevación. Si el paso inicial es demasiado pequeño, la primera pieza no llega a la posición de succión; si es demasiado grande, la boquilla presiona el material.
Hay dos retardos de detección: retardo de detección sin material y retardo de detección con material; además hay un retardo de señal de cambio de pieza sin material. Si el retardo es demasiado corto, la señal aún está cambiando durante la elevación y se ejecuta la siguiente acción, produciendo succión vacía; si es demasiado largo, el aviso de falta de material se retrasa y la máquina funciona en vacío.
El «Pre-suksión» en la pantalla de configuración y el «Conteo de alimentación de pre-suksión» en los parámetros forman un conjunto: después de que se desconecta la señal de cambio de pieza se puede succionar la pieza por adelantado; cuando la primera etapa de alimentación no detecta material durante un número continuo de veces, se activa la pre-suksión. En líneas de múltiples variedades y lotes pequeños, estos dos elementos pueden reducir el tiempo muerto por espera de material.
VI. Cableado de seis pines y alimentación externa
| Pin | Definición |
|---|---|
| Pin 1 | 24 V |
| Pin 2 | 0 V |
| Pin 3 | Señal de alimentación OK, salida 0 V, se emite después de que la mesa pela una fila de etiquetas |
| Pin 4 | Señal de solicitud de material de la etiquetadora, entrada 0 V, al recibir la señal se pela una fila de etiquetas |
| Pin 5 | Señal automática, salida 0 V, modo automático del feeder activado |
| Pin 6 | Aviso de falta de material, salida 0 V, avisa cambio de material cuando se agota el almacén |
Cuando se activa «Alimentación externa» en la pantalla de configuración, cada alimentación de etiqueta requiere recibir la señal de alimentación externa para ejecutarse; si no se activa, el feeder alimenta continuamente según su propio flujo.
VII. Mantenimiento e inspección en cinco puntos
- Si la boquilla de succión está deformada por impactos y si hay obstrucciones internas;
- Si el eje del rodillo de goma de presión de piezas tiene polvo o residuos; limpiar con hisopo o paño si es necesario;
- Si hay componentes u otros residuos sobre la mesa y la fibra óptica;
- Si el carrete está flojo y si los cilindros funcionan correctamente;
- Si hay objetos extraños en la máquina y la plataforma elevadora.
La deformación de la boquilla de succión es un punto que se pasa por alto fácilmente: no afecta la succión, pero desvía ligeramente la posición de caída de la pieza, lo que finalmente se refleja en la posición de etiquetado y se investiga como un problema de precisión. Los modelos y la estructura de la línea de piezas planas se describen en la página de producto del feeder de etiquetas para piezas planas.
VIII. Al reportarnos, incluya estos tres datos
Modelo (PLF-100 / 200 / 300), fenómeno (succión vacía, doble pieza, alimentación insuficiente, código de alarma) y capturas de pantalla de los valores actuales de las tres páginas de parámetros. Con estos tres datos, la mayoría de los problemas se pueden localizar hasta el retardo específico sin desmontar la máquina.